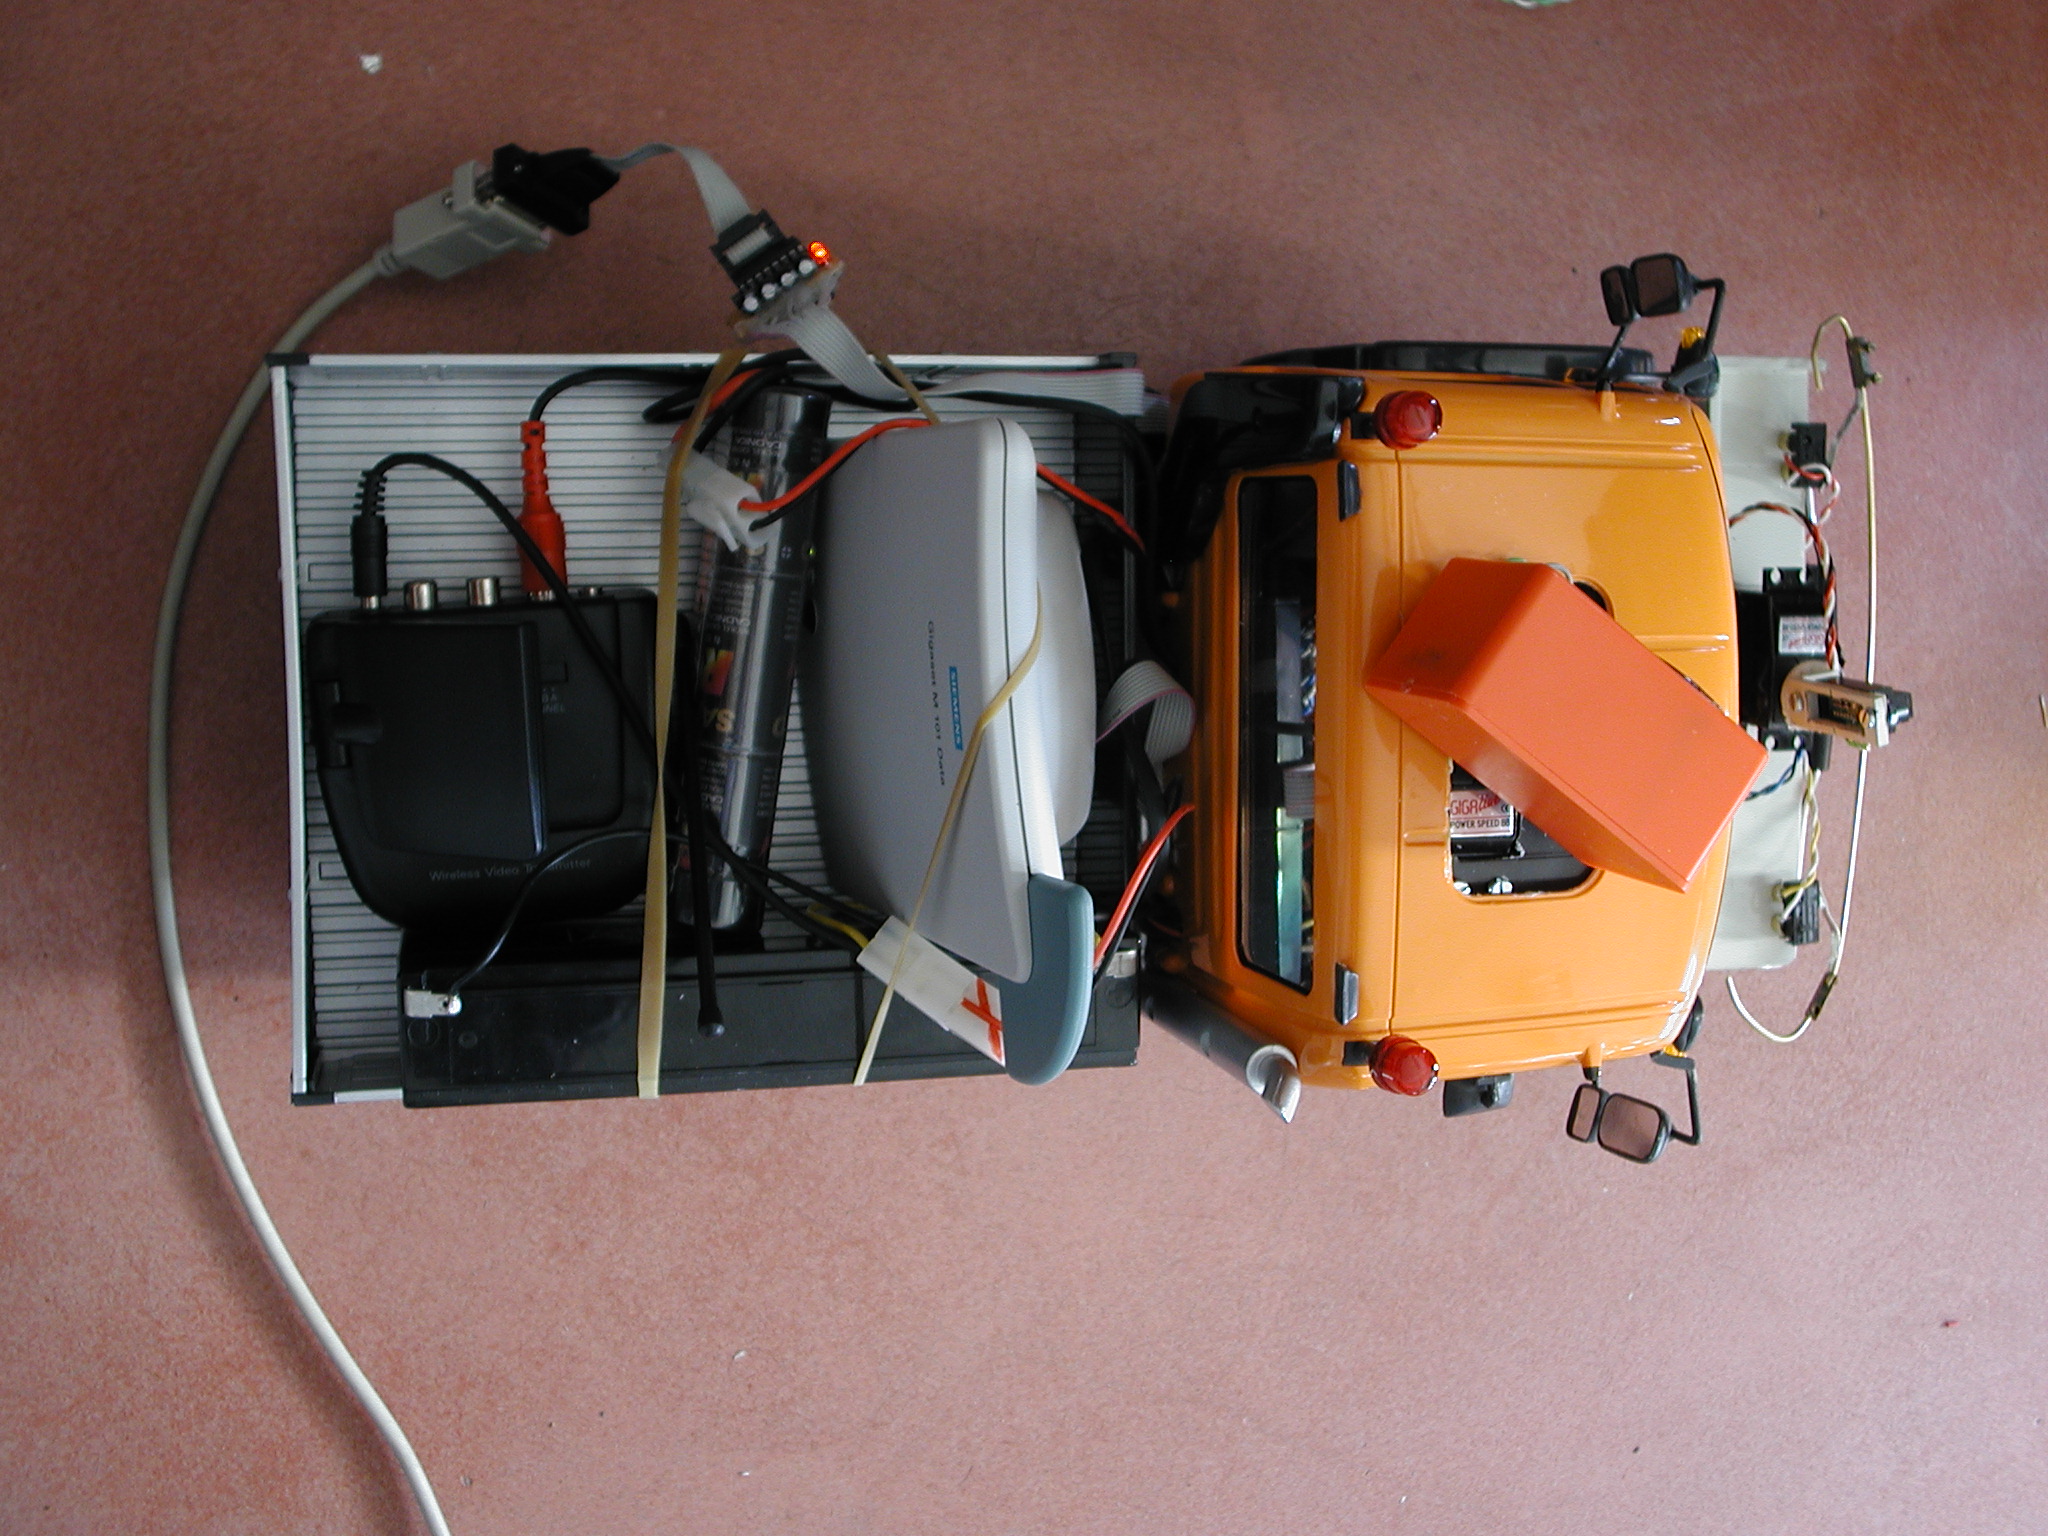
Autonomer Unimog
Ein Modellfahrzeug, das sich über das Internet steuern lässt, seine Umgebung mit zahlreichen Sensoren erfasst und Kollisionen selbstständig verhindert – gebaut zu einer Zeit, als vernetzte Geräte noch keineswegs selbstverständlich waren.
Zwischen 2001 und 2002 entwickelte ich einen ferngesteuerten Unimog zu einem mobilen Robotersystem weiter.
Das Projekt verband selbst entwickelte Elektronik, Mikrocontroller-Programmierung, Sensorik, drahtlose Videoübertragung und eine browserbasierte Bedienoberfläche.
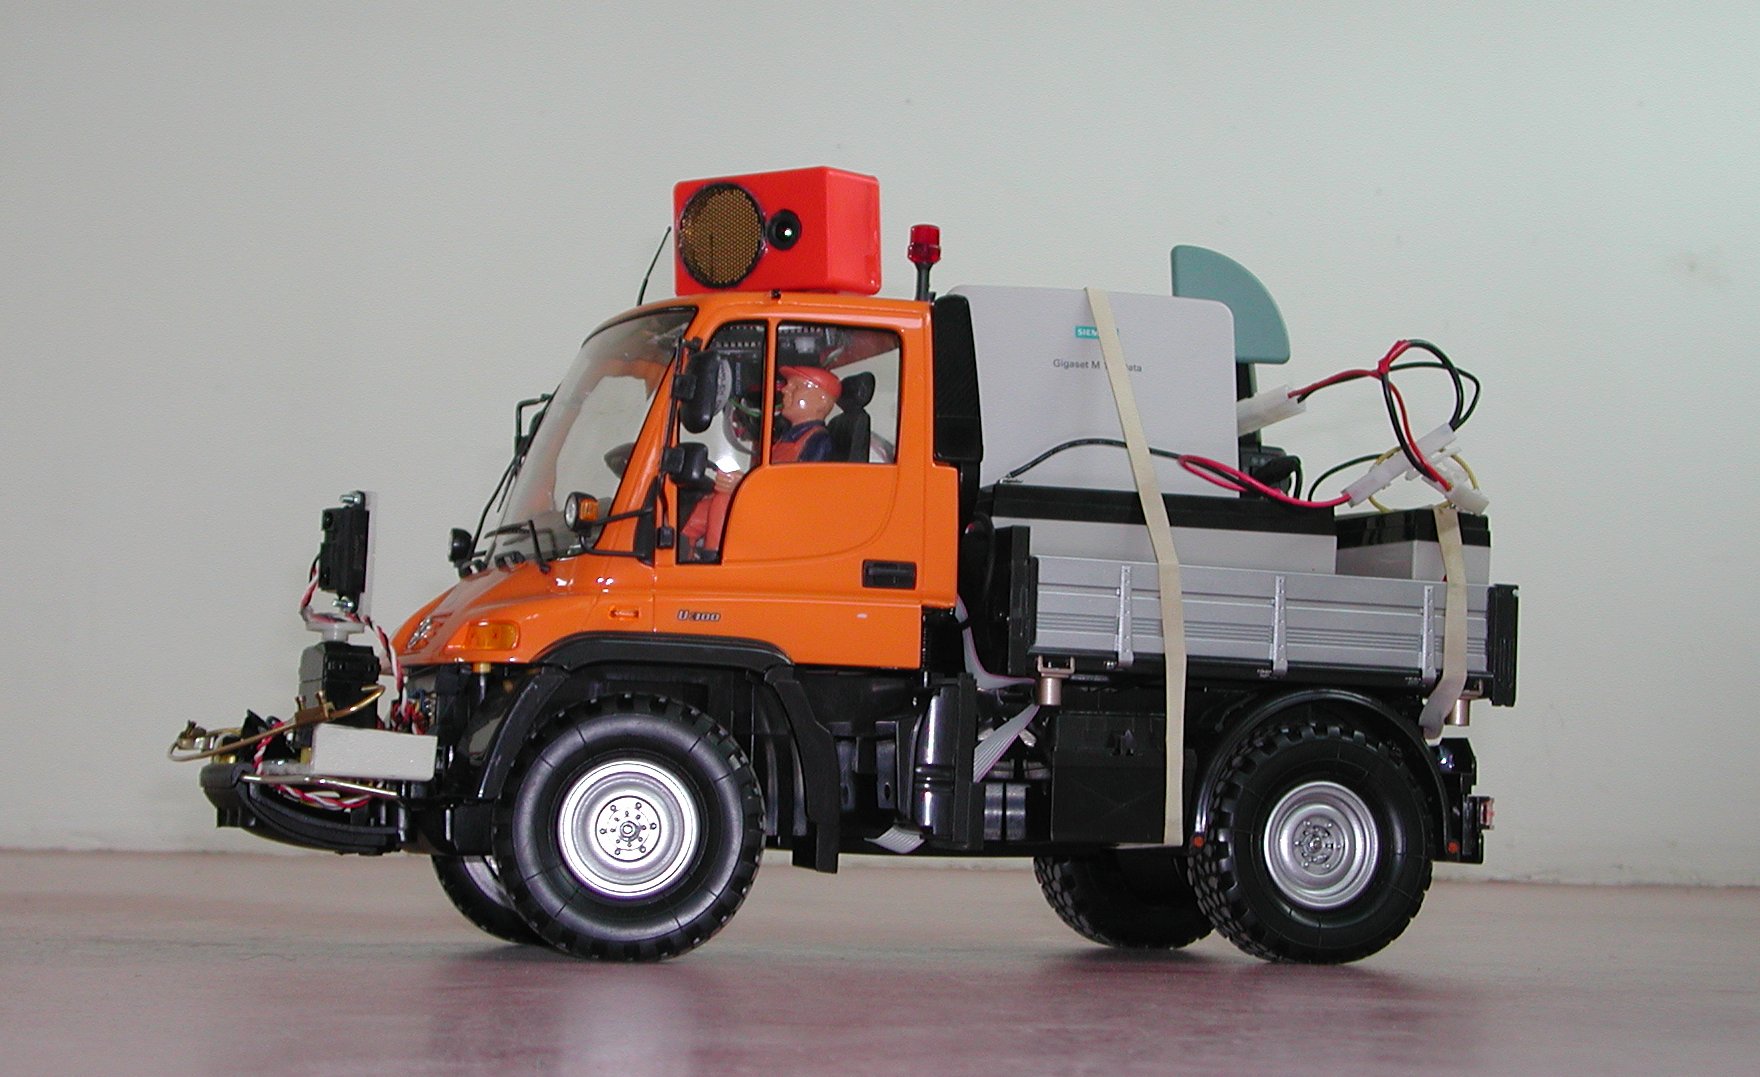
Die Idee
Ausgangspunkt war ein ferngesteuertes Modellfahrzeug. Es sollte nicht nur aus der Ferne gefahren werden können, sondern über das Internet erreichbar sein und seine unmittelbare Umgebung selbst wahrnehmen.
Da die Verzögerung einer Internetverbindung für schnelle Reaktionen zu gross sein konnte, musste das Fahrzeug Hindernisse lokal erkennen und unabhängig vom Benutzer rechtzeitig anhalten. Damit entstand bereits 2002 ein vernetztes System, das Fernsteuerung mit einfachen autonomen Sicherheitsfunktionen verband.
Technische Umsetzung
Das Fahrzeug wurde vollständig mit eigener Elektronik ausgerüstet. Zentrale Steuerung war ein mit 20 MHz betriebener PIC-16F877-Mikrocontroller. Die Firmware entwickelte ich in JAL.
Mehrere miteinander verbundene Platinen übernahmen die unterschiedlichen Aufgaben:
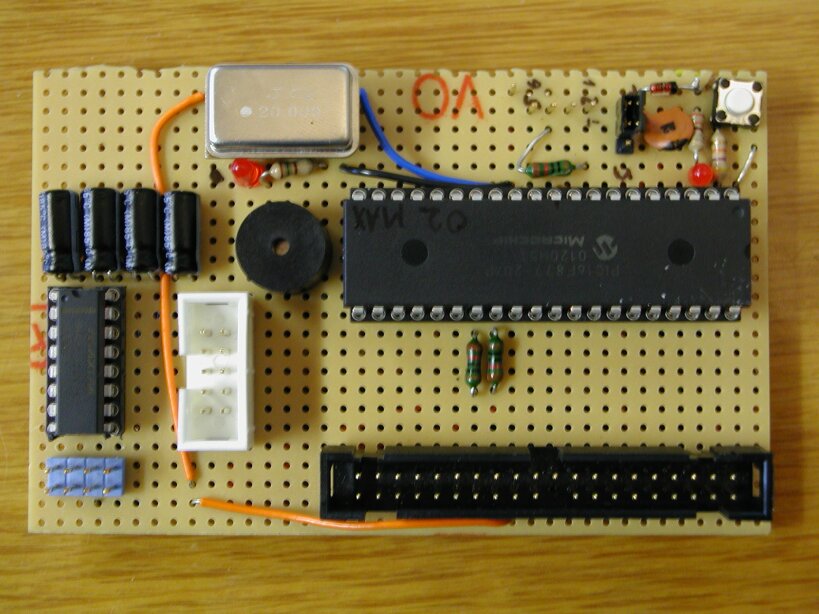
• Das Motherboard enthielt Mikrocontroller, serielle Schnittstellen sowie Anschlüsse für Sensoren und Servos.
• Das Powerboard versorgte die Elektronik und steuerte Fahrmotor und Lenkung.
• Das Sensorboard verband die Infrarotsensoren, Stossfänger und zusätzliche Servos.
• Ein separates Switchboard stellte die benötigten Spannungen bereit und schützte die Elektronik bei zu niedriger Batteriespannung.
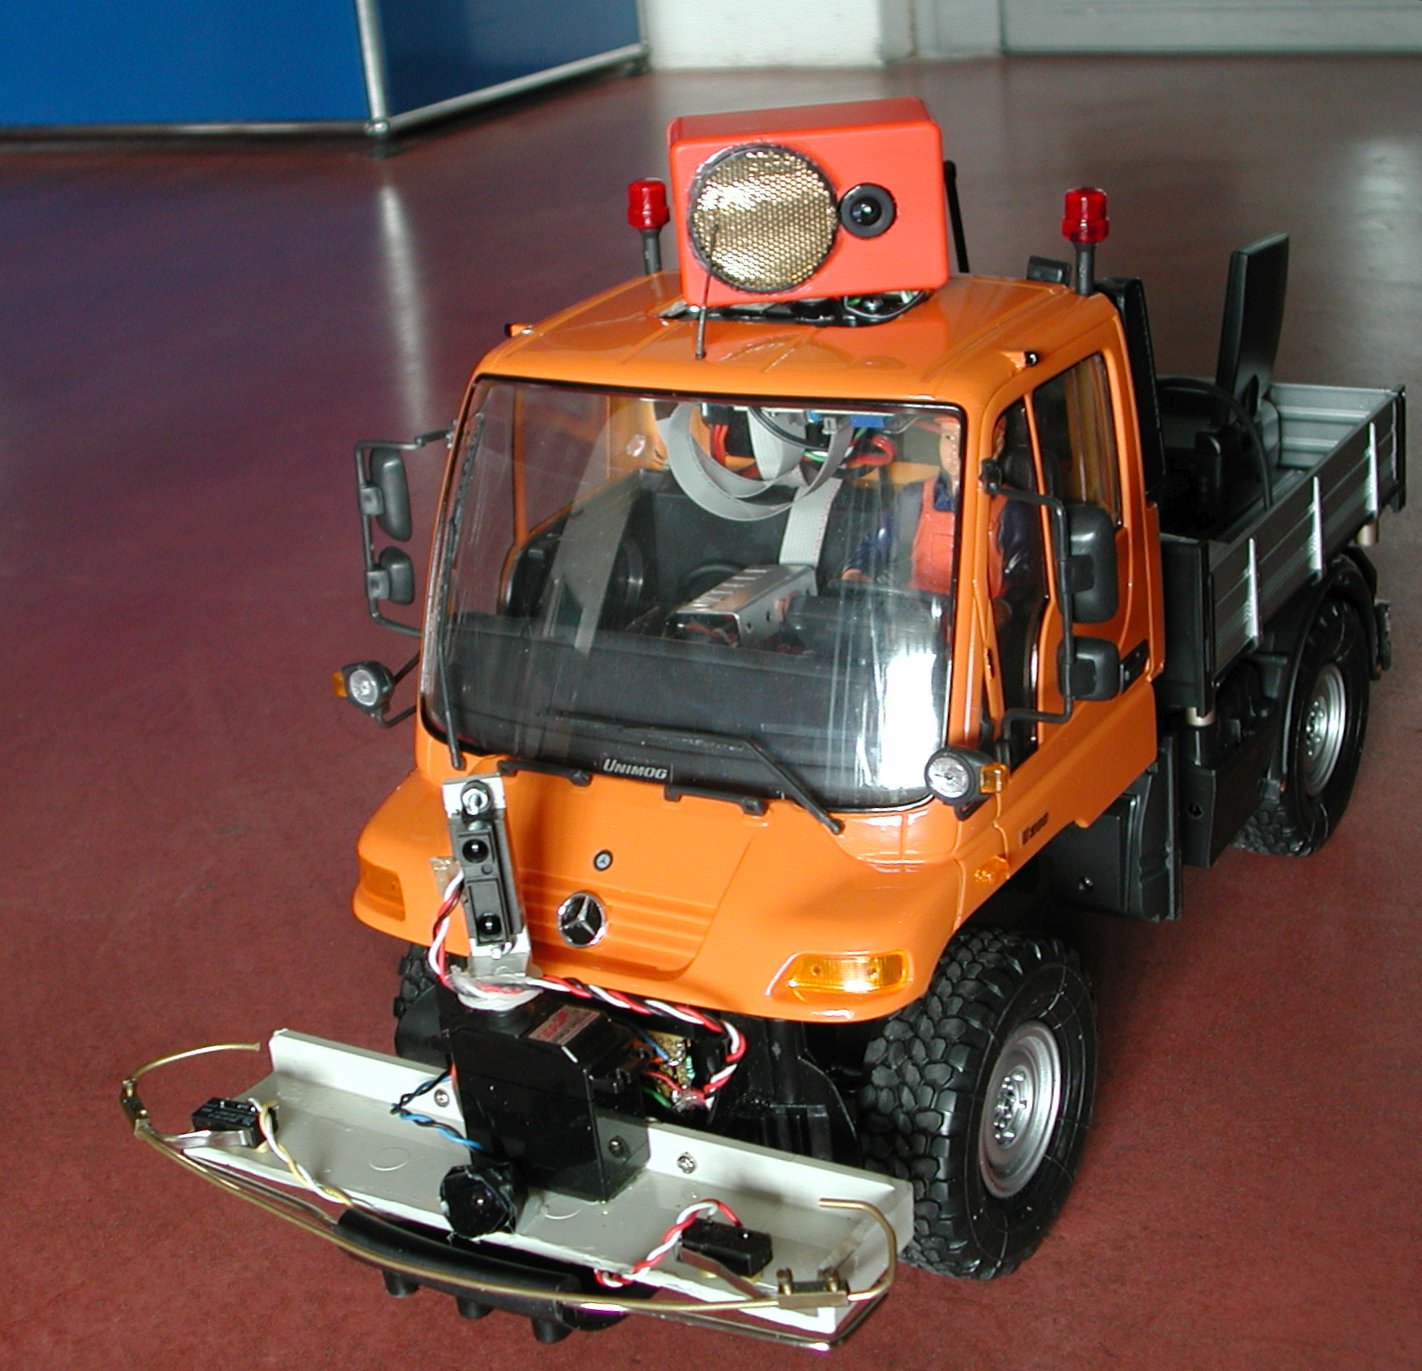
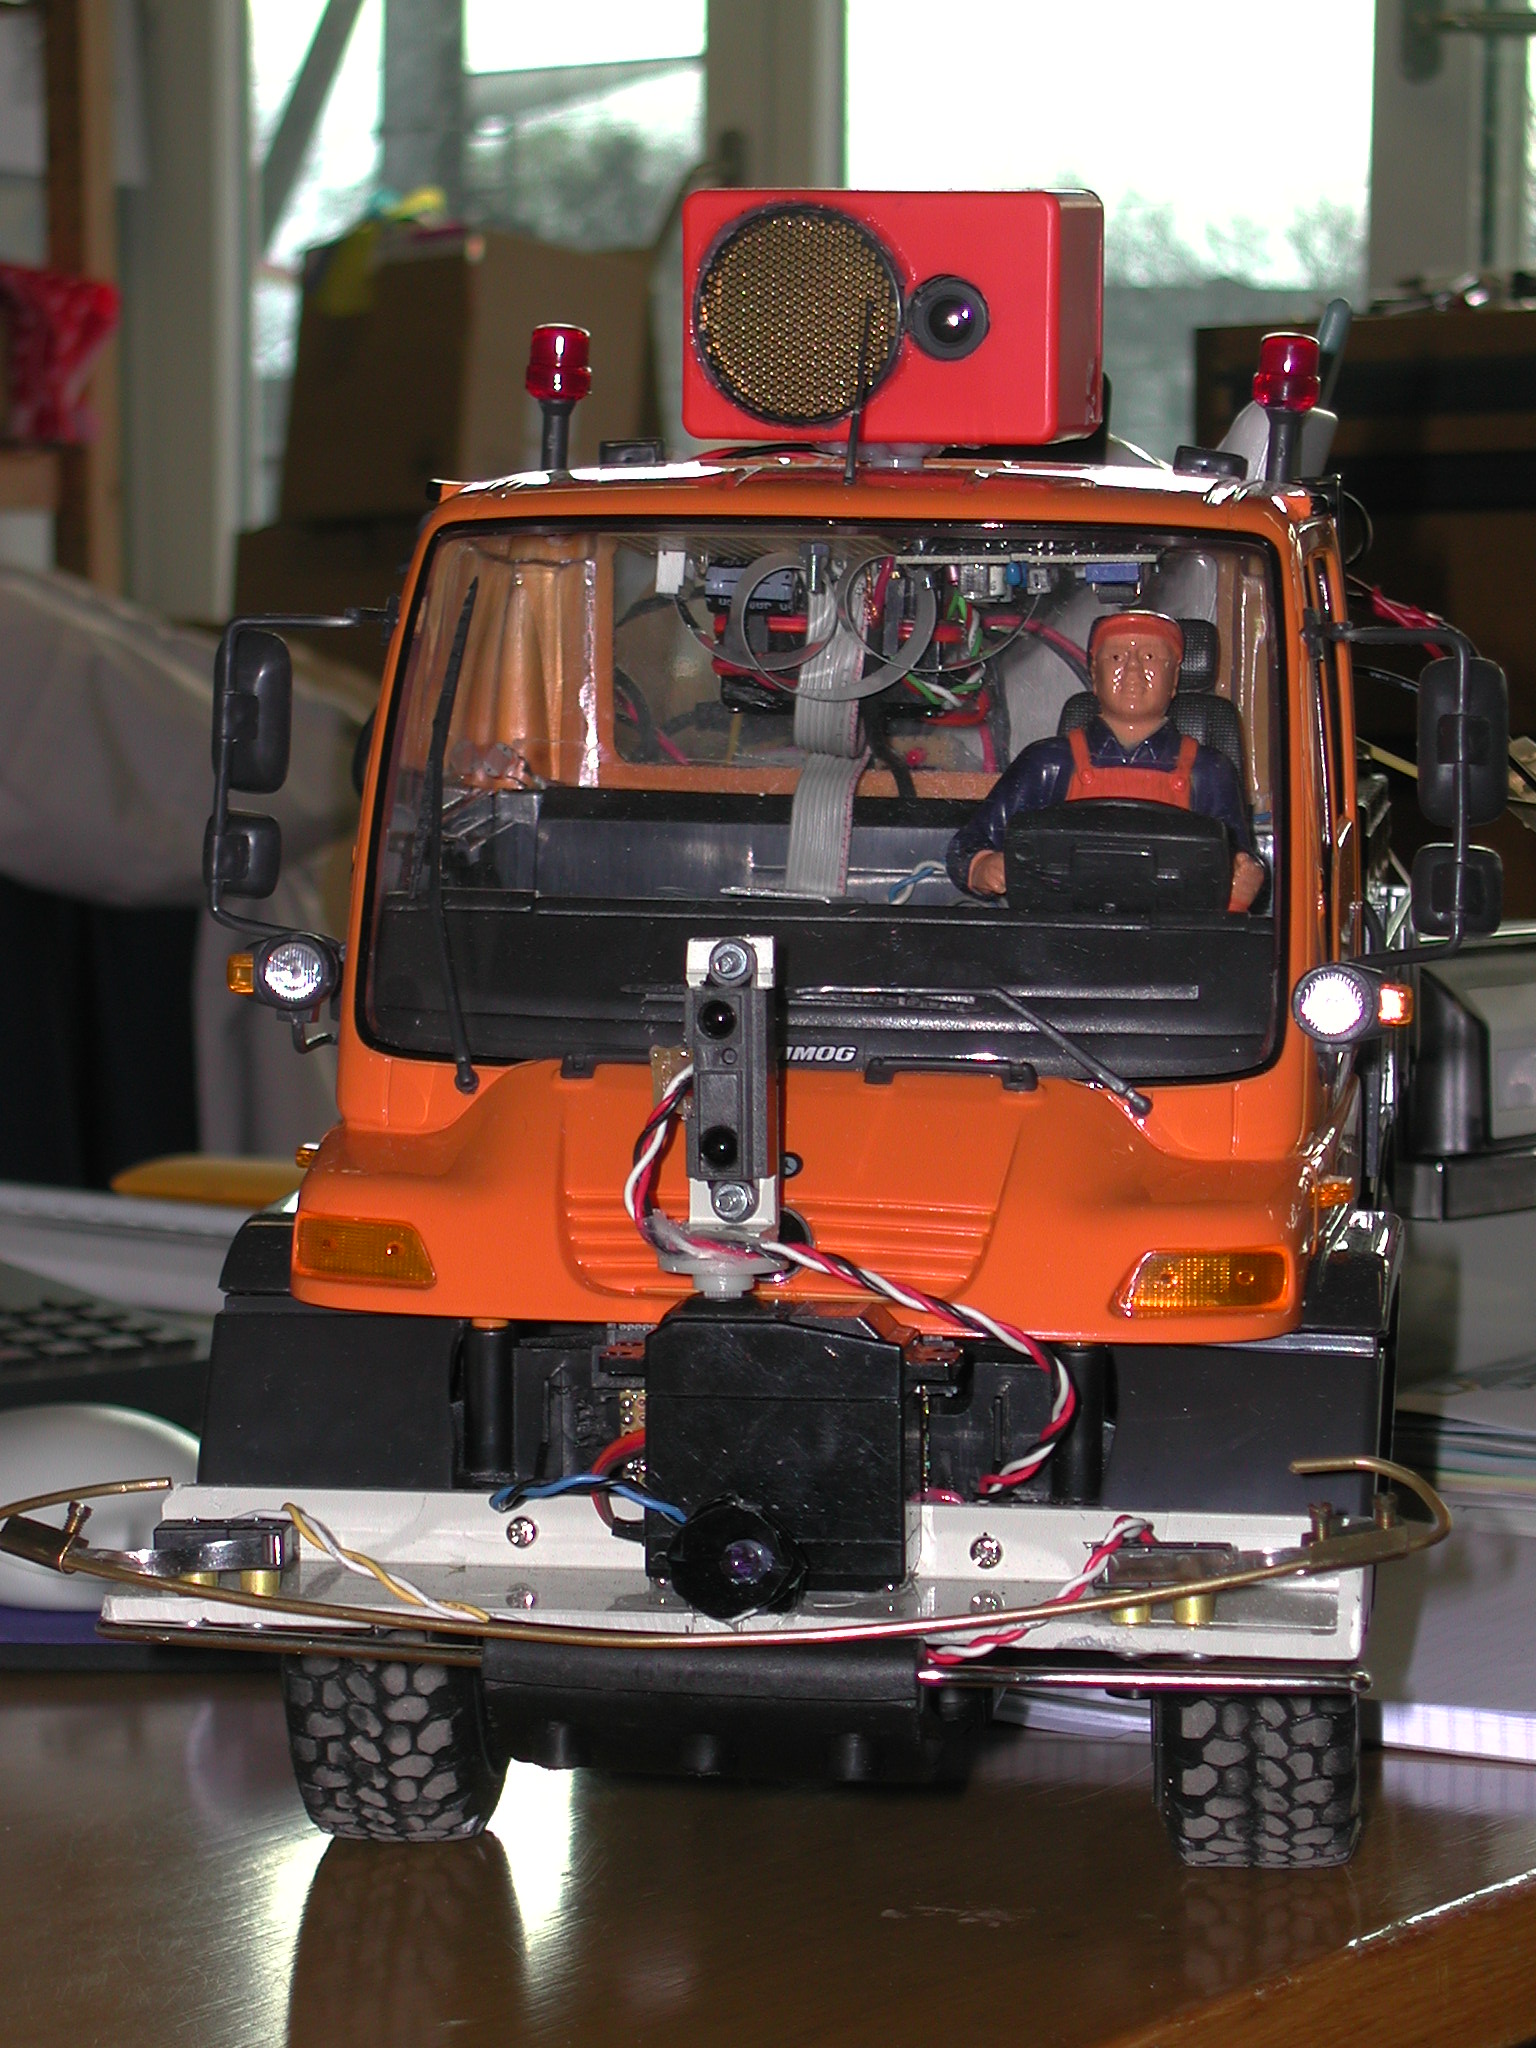
Für die Erfassung der Umgebung kamen Ultraschall- und Infrarotsensoren, mechanische Stossfänger, Helligkeitssensoren und ein Wegsensor zum Einsatz. Kamera und Distanzsensoren konnten mit Servos ausgerichtet werden.
-
Das Motherboard mit PIC-16F877-Mikrocontroller, seriellen Schnittstellen und Anschlüssen für Sensoren und Servos. -
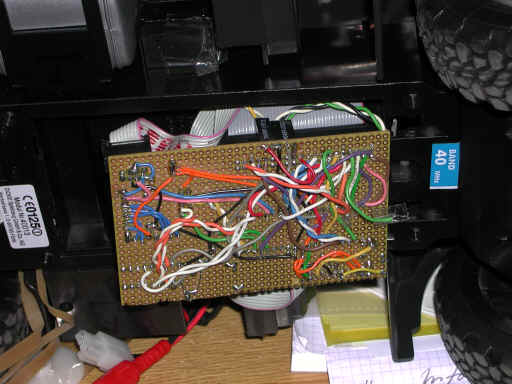
Das Motherboard im ehemaligen Batteriefach des Unimog. -
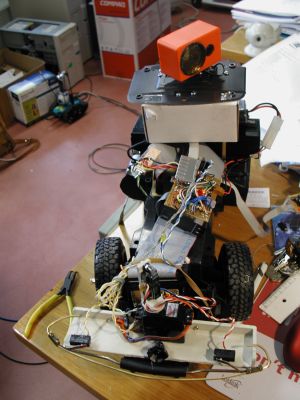
Testlauf der Software, Zusammenspiel der Komponenten -
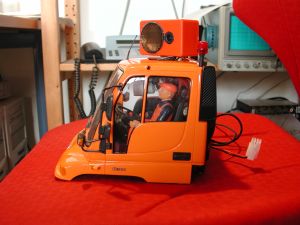
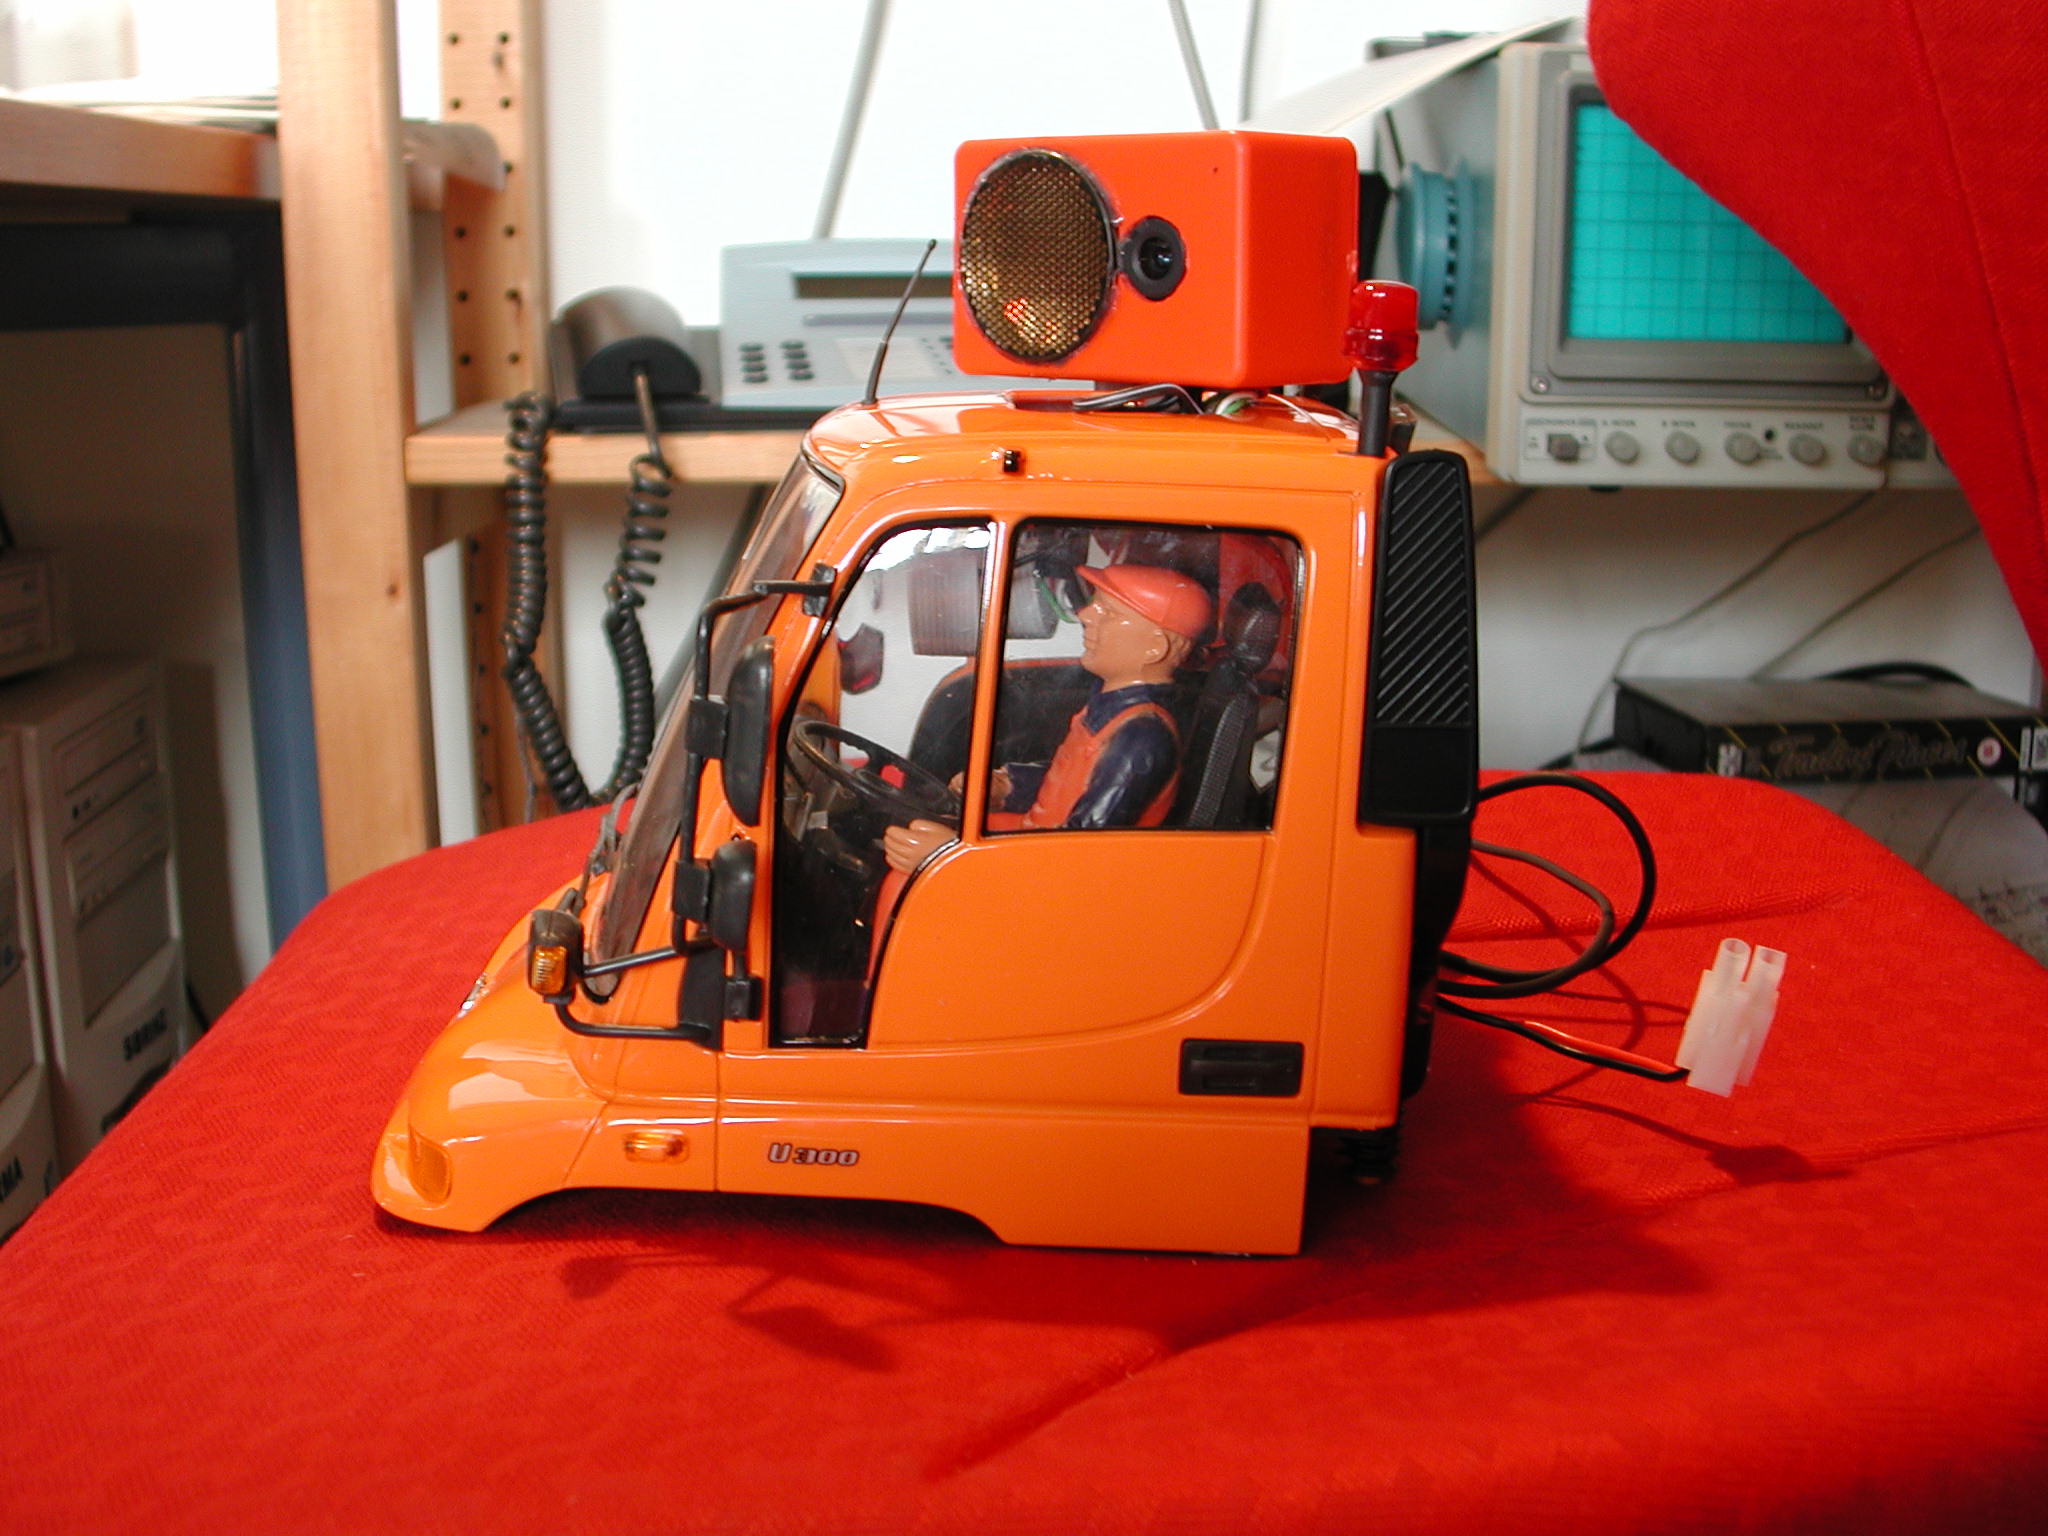
Drehturm für Sonar und Kamera auf der Kabine -
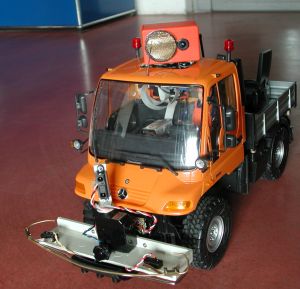
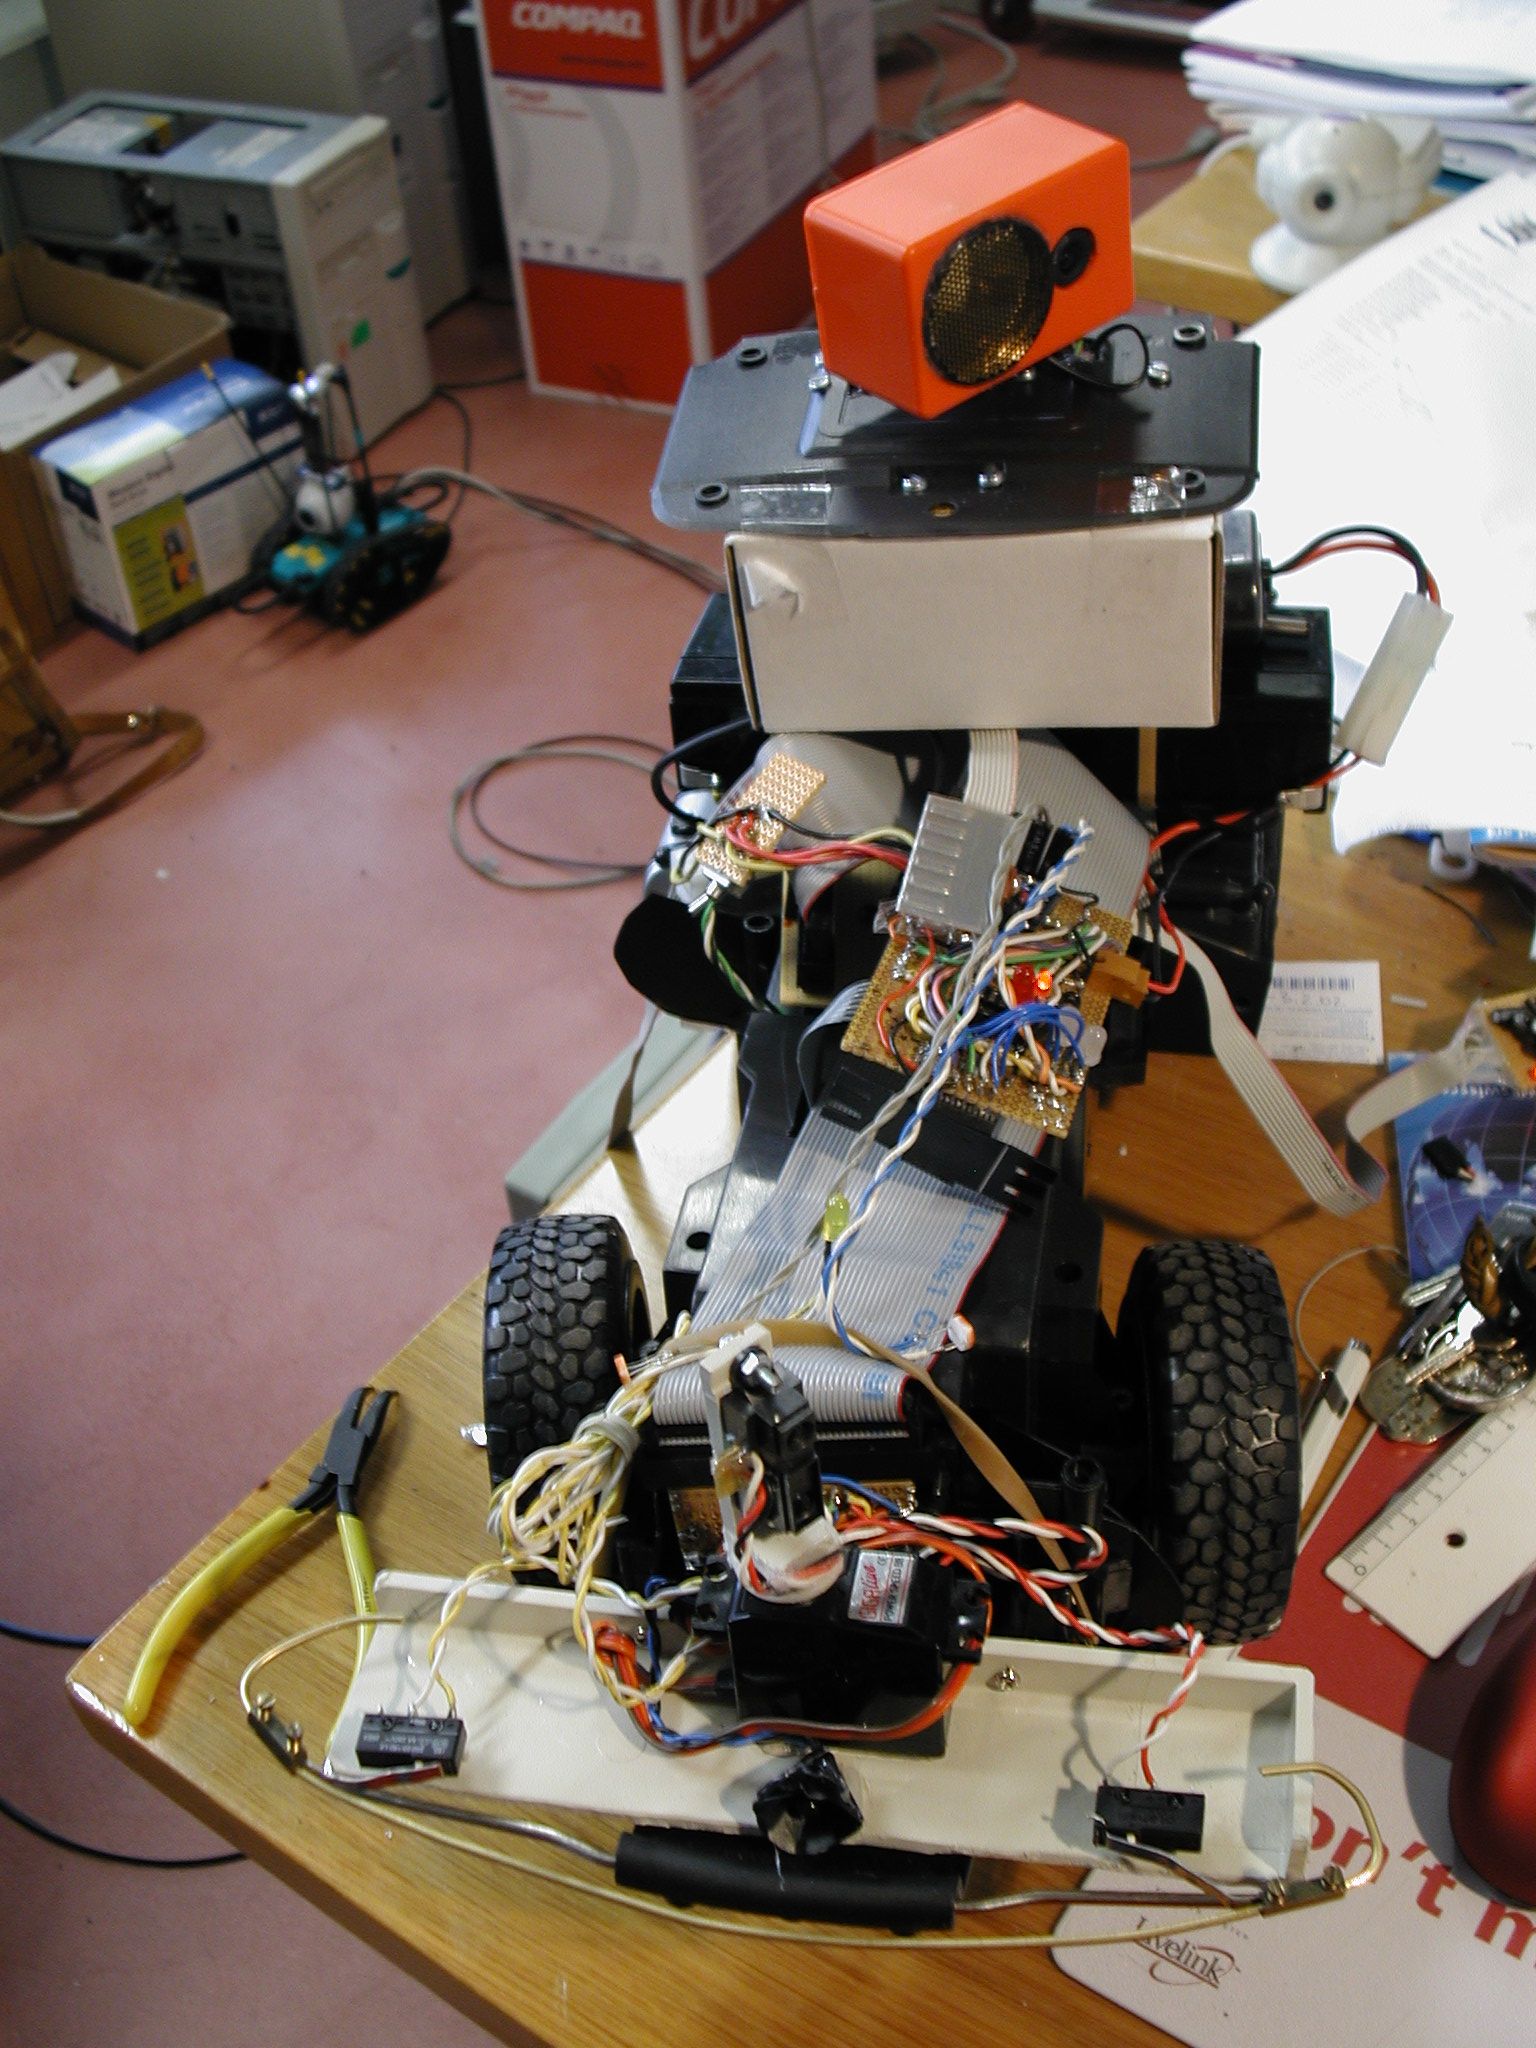
Alle Komponenten sind eingebaut, der Unimog ist betriebsbereit -
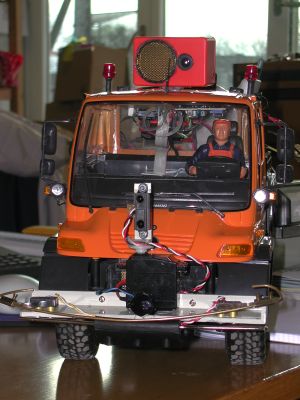
Stossfänger mit Kontakten unten, IR-Distanzmessung in der Mitte, Sonar und Kamera oben auf dem Drehturm
Steuerung über das Web
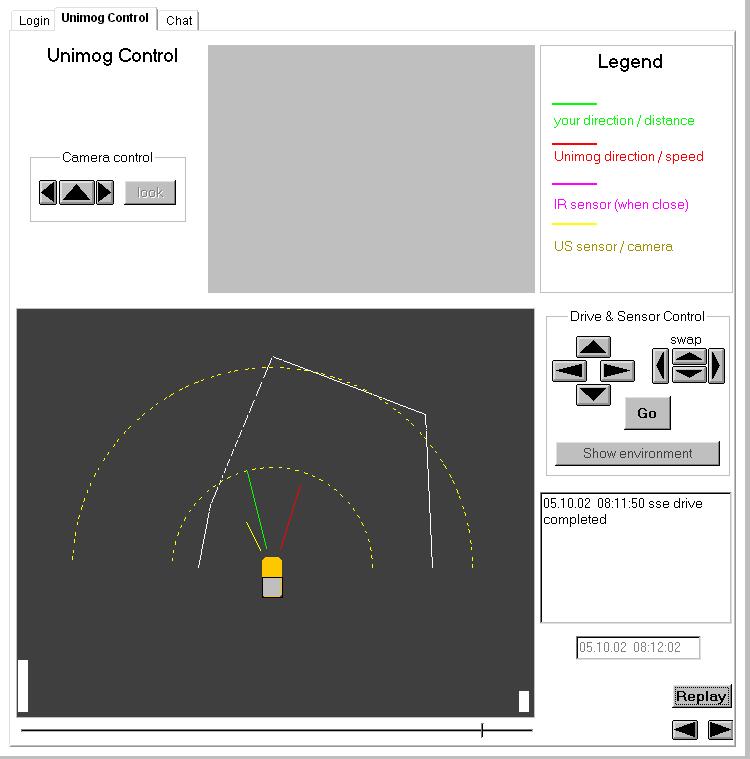
Die Bedienoberfläche lief als Java-Applet im Browser. Darüber liessen sich Lenkrichtung, Fahrdistanz und Kameraausrichtung vorgeben. Das Fahrzeug übermittelte Kamerabilder und Messwerte zurück an den Benutzer.
Ein Umgebungsscan stellte die gemessenen Distanzen grafisch dar. Bereits ausgeführte Bewegungen konnten zusammen mit den aufgenommenen Bildern und Sensordaten erneut abgespielt werden.
Das Gesamtsystem bestand aus vier Ebenen: der Firmware im Fahrzeug, einem Unimog-Server für die Kommunikation, einem Webserver als Verbindung zum Internet und der Bedienoberfläche im Browser.
Was das Projekt besonders machte
Der Unimog ging im Frühjahr 2002 online. Besucher konnten damit ein reales Fahrzeug über das Internet steuern und seine Umgebung durch die drahtlos übertragene Kamera beobachten.
Aus heutiger Sicht war das Projekt ein früher Vorläufer vernetzter Geräte: Embedded Software, Sensorik, Aktoren, Videoübertragung, Serverkommunikation und Weboberfläche bildeten ein durchgängiges Gesamtsystem. Besonders wichtig war mir dabei nicht eine einzelne Technologie, sondern das zuverlässige Zusammenspiel aller Komponenten.
Die ursprüngliche Projektdokumentation mit Schaltplänen, Quellcode, Bildern, Videos und technischen Notizen ist weiterhin im historischen WebTruck-Archiv verfügbar.
→ Zur ursprünglichen Unimog-Dokumentation auf webtruck.org